场景与用户
确认大管道隧道、地下水网、排水、综合管廊等内部任务和禁止条件。
DESIGN FOR RECOVERY
每一条筋位、开口、接口和材料选择都必须回答:它保护什么、如何制造、怎样维修、如何验证。中心兼具研发、样机、评审和课程功能。
INDUSTRIAL DESIGN
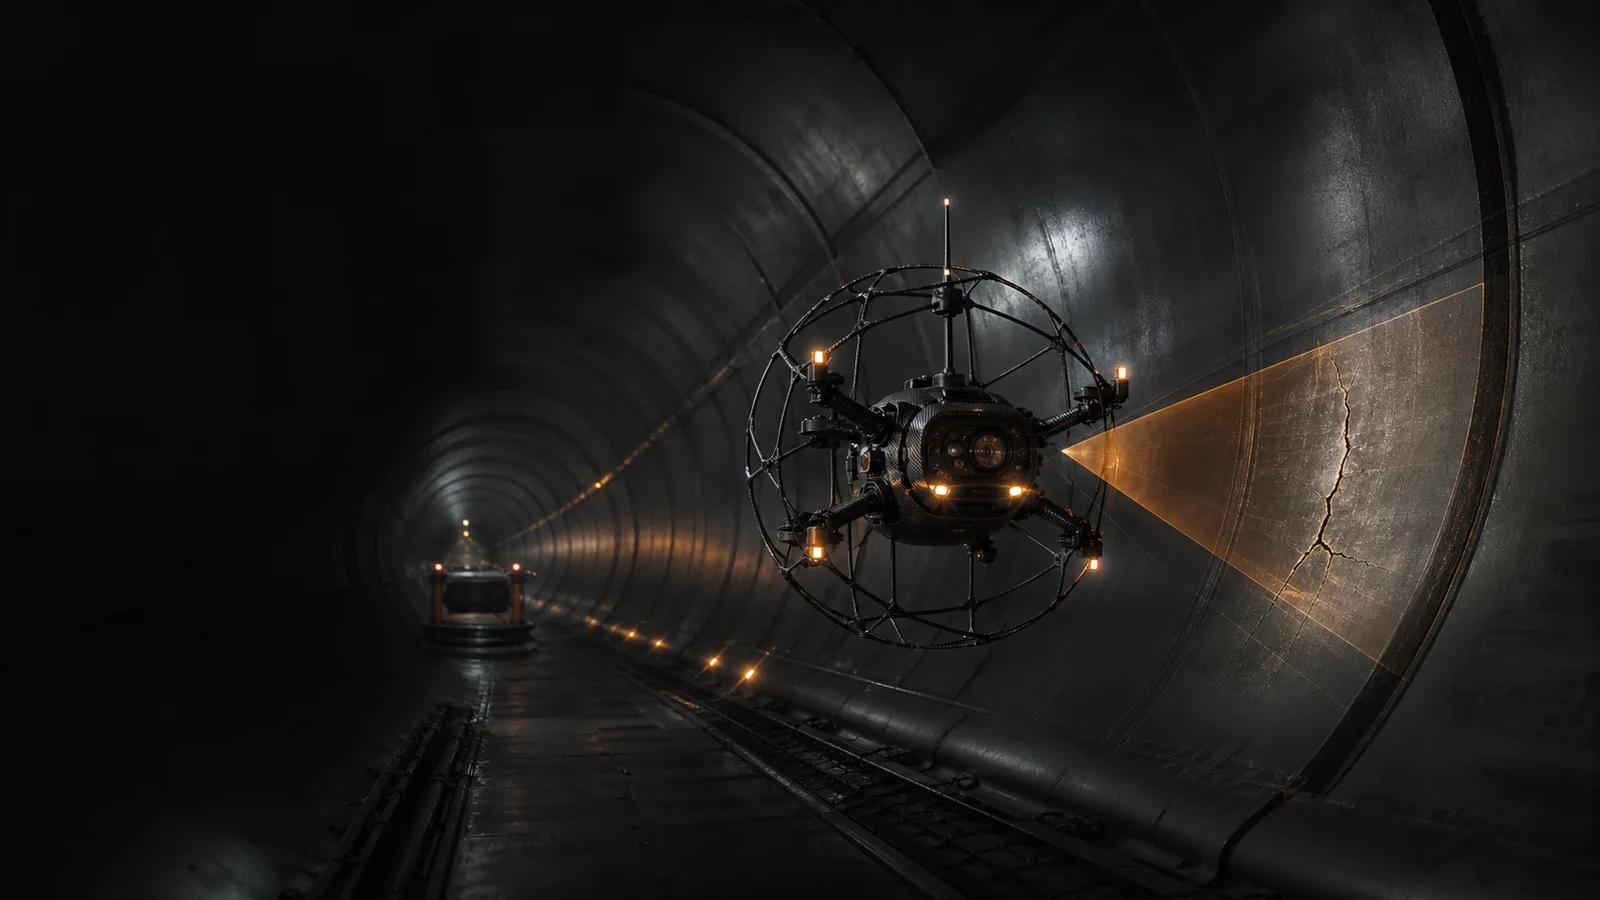
球形防撞笼表达可碰撞、可翻滚恢复、无锐边和可回收;中央任务舱集中低照度/夜视、红外热像、深度与专用气体传感。PG-X 载荷位预留灭火介质和绝缘带接口,但不作为当前已验证能力。
密闭管网里的机械问题首先是回收,其次才是漂亮。锐边会钩住线缆和沉积物;不可更换的笼体意味着一次碰撞就报废整机;视场被筋位挡住,再好的算法也只能标注“看不清”。因此机械中心从失败模式写设计输入:卡滞、翻滚后姿态未知、井口单人搬运、去污剂兼容、电池撞击。
外部产品用于设定候选区间。S300 的球形防护与模块化传感、THS-04 的涵道与全向防护、Elios 系列的碰撞容错、Scout 137 的系留回收,都是学习对象。它们的公开参数不是 PipeGuardian 的实测规格。P1 目标必须经过场景测量、质量/功耗预算和重复试验才能冻结。
DESIGN LOGIC
沿用源 PDF 的研究—多方案—选型—形态演进—CAD—场景表达方法,但不继承 RailGuard 的任何参数。
确认大管道隧道、地下水网、排水、综合管廊等内部任务和禁止条件。
以球形防护表达碰撞容错、翻滚恢复、无锐边、旋翼隔离和回收。
先冻结旋翼安全区、重心、电池、传感、照明、气体采样和载荷接口。
夜视、热像、深度和气体传感互不遮挡,并控制热源、反光、水雾和尾流。
戴手套可操作、方向防呆、模块快拆、井口抓取、去污和故障标识。
深灰/黑耐污,橙色标识危险、抓取和维护触点;最终品牌与 VI 后续冻结。
把分型、壁厚、拔模、公差、紧固件、装配顺序、检具和供应链写进设计。
P0 包络 → P1 工程样机 → P2 小批量;每一轮以测试结果更新造型和接口。
DESIGN STATUS
阶段标签服务网站、PPT、手册和申报材料;没有对应证据,不升级状态。
| 阶段 | 当前状态 | 已有输出 | 下一道门 |
|---|---|---|---|
| S0 | 方向已确定 | 球形防撞、多模态感知、井口回收、模块载荷 | 场景与禁止条件确认 |
| S1 | 架构进行中 | 系统框图、模块边界、初步包络 | ICD、质量/功耗/重心预算 |
| S2 | 未冻结 | 需完成 CAD、结构/气动/热/密封、CMF、DFMEA | PDR / CDR |
| S3 | 未验证 | 尚无可引用工程样机性能 | P0/P1 与碰撞/管内/回收试验 |
| S4 | 未开始 | DFM、认证、试点和量产待完成 | G5/G6 客户与合规证据 |
BENCHMARK → DESIGN INPUT
外部产品用于设定候选区间和试验问题,不代表 PipeGuardian 已达到同等性能;冻结参数前必须完成场景测量、质量/功耗预算与重复试验。
| 设计维度 | 公开样本 | PipeGuardian P1 候选目标 | 冻结前验证门 |
|---|---|---|---|
| 防护与包络 | S300:360°球形防护笼;THS-04:涵道四旋翼与全向防护,媒体报道最大尺寸 450 mm | 可更换球形/近球形笼;目标最大包络 ≤400 mm,并按入口与最小转弯包络复核 | 10 方向 × 3 速度碰撞、翻滚恢复、旋翼净空、实际井口与弯头通过 |
| 续航与载荷 | S300 官方产品页标称悬停 15 min;THS-04 媒体报道有效续航 ≥25 min、载荷 1 kg | 标准载荷任务目标 ≥18 min;减载伸展目标 ≥25 min;标准任务载荷 0.25–0.5 kg,1 kg 另设重载平台评估 | 全照明、全计算、全传感和不同载荷下的 10 次任务统计,不用空载悬停代替 |
| 定位与贴壁 | S300:LiDAR/SLAM、20–300 cm 定距;THS-04:无 GPS 自主巡检与厘米级定位为企业/媒体口径 | 905 nm Class 1 LiDAR 候选,点频基线 ≥200k pts/s;0.2–3 m 管壁保持作为独立控制模式 | 长直、湿壁、粉尘/水雾、重复纹理下的漂移、退化报警和安全接管 |
| 低光与热像 | S300:4K 低照度相机、约 10,000 lm 补光、256×192 热像模块 | 4K / f≤1.8 可见光、可调光通量与 256×192 级热像作为选型基线 | 功耗/热/反光/运动模糊盲测;热像只判断温差,不替代气体结论 |
| 气体与链路 | S300 可选 CO、H₂S、O₂、CH₄ 模块和光纤链路;THS-04 强调快速换装多类传感器 | 气体舱模块化;双频无线/中继为主,光纤或系留为弱链路备份 | 标气、固定参考、下洗/气流、响应时间;拖曳、转弯、失联与回收试验 |
来源:用户提供的 S300 展示页 · 空中未来 S300 官方产品页 · 通号低空 THS-04 官方介绍 · 用户提供的封面新闻/今日头条报道
EIGHT STAGES
先做包络、质量、气流、视场、接口和失败模式,再做造型;先用台架发现问题,再进入真实现场。
管径、弯头、介质、入口、回收、消毒、法规和终止条件。
观察井口操作、搬运、换电、清洗、卡滞和现有设备的失效。
比较球形笼、环形笼、涵道、爬飞混合和系留方案,记录淘汰理由。
Rhino/Grasshopper 探索空间与曲面;SolidWorks/Creo/Fusion 形成参数化装配、ICD、质量和功耗表。
碰撞载荷、模态、管壁效应、尾流、热、电池隔离、单点故障和安全裕度。
从包络样件到工程原型再到小批量,形成 BOM、图纸、公差、装配和检验。
静态、动态、环境和任务级试验;仿真结果必须与测量相关,不只看漂亮云图。
完成设计、试验和生产评审;每次变更记录根因、影响件、验证和签字。
MECHANICAL CORE
中心课程围绕真实子系统展开,课程成果直接进入项目配置库。
载荷路径、能量吸收、弹性回复、旋翼净空、疲劳、牺牲件和刚度/重量比。球形笼的意义是把碰撞从“结构事故”变成“可恢复接触”。
电机桨匹配、推重比、尾流再吸入、近壁效应、热与续航裕度。管内飞行的功耗不能用室外悬停数据代替。
低照度/夜视、补光、红外热像、深度窗口;甲烷/CO/H₂S/VOC 等专用传感器的采样、标定、响应和交叉敏感。
BMS、隔离、快拆、防反接、连接器寿命、线束应力和断电。撞击后的电池安全是回收流程的一部分。
冷凝、排水、密封圈、消毒剂兼容、腐蚀、阻燃和表面处理。首版不承诺污水满管,但必须为冷凝和泥水溅射留设计余量。
系留点、井口导向、手套操作、搬运、去污、状态灯和维护门。不能回收的机器人,在密闭空间里是新的风险源。
16 WEEKS · 96 HOURS
以 CDR 包、P1 原型和可复现试验结业。评价侧重工程证据,而不是渲染图。
| 阶段 | 课程 | 知识点 | 交付 |
|---|---|---|---|
| W1–2 | 任务与系统 | 受限空间、风险、需求、接口、质量/功耗预算 | 场景卡、系统框图 |
| W3–4 | 力学、材料与工艺 | 冲击、疲劳、安全系数、塑料/复材/铝/弹性体 | 笼体手算、材料矩阵 |
| W5–7 | CAD、工业设计与公差 | 参数化装配、NURBS、产品语义、CMF、人机、GD&T | 三套形态、骨架模型、接口图 |
| W8–10 | 机构、动力、感知、热与密封 | 快拆、锁止、推重比、管壁效应、夜视/热像/气体布局、冷凝、IP 方法 | 机构样件、感知/环境试验计划 |
| W11–13 | DFM、FEA、FMEA | BOM、供应商、仿真相关、失效与风险 | 成本、DFMEA、台架 |
| W14–16 | 原型、评审与交付 | DAQ、DOE、PDR/CDR/TRR、配置与装配 | P1 原型、CDR 包 |
FAILURE MODES AS DESIGN INPUT
造型评审如果不能指出对应的失效,就不应该通过。以下失败来自密闭管网作业,而不是航拍审美。
锐边、外露螺钉和开放式桨叶会钩住线缆、钢筋头和沉积物。球形/近球形外廓、沉头连接和可牺牲外层是为了把钩挂变成可退出接触。
碰撞容错意味着允许翻滚。飞控和机械必须提供清晰的“哪一面是前”、抓取点和姿态灯,否则回收人员会在井口失去方向。
筋位、补光反光和气体采样管会互相遮挡。感知布局是机械问题。任何新增防护都必须重新做视场遮蔽图,而不是“先防撞再开孔”。
戴手套、脚下湿、照明差。快拆如果需要看清微小标识,现场就会用蛮力。防呆、颜色编码和可单手抓取比减少两克更重要。
消毒剂、油脂和污水会攻击弹性体和涂层。首版不进满管,但必须列出允许的清洁剂和禁止的溶剂,否则第一次演示就会把密封圈泡坏。
密闭空间里的热失控是二次事故。隔离、监测和“撞击后不得充电”要写进回收流程,并在结构上留出检查窗。
P0 / P1 / P2
包络件、工程样机和小批量不是同一件东西换个名字。混用会让供应链、试验和对外照片全部失真。
P0 只证明空间:旋翼净空、重心粗算、井口能否通过、人能否抓取。允许木模、3D 打印和配重块。P0 照片可以解释语义,但不能配“已完成防撞验证”的句子。P1 才进入可更换笼体、真实电池路径、传感窗口和可重复碰撞。P1 的任务是失败清单,不是宣传片。P2 才谈分型、公差、检具和供应商第二来源。没有 P1 的原始日志,P2 只是把未验证结构做得更像商品。
深圳工程化的价值在这一分层里最清楚。P0 可以在任何实验室完成;P1 的改模、表面处理和连接器寿命必须靠近能上门的供应商;P2 的 BOM 冻结需要检验记录而不是口头交期。香港侧同时保有试验计划和证据写作,避免工程速度把声明权跑丢。两边如果抢着把同一张样机发票写进不同资助项目,机械中心的配置库就会与申报台账冲突。
材料选择同样按门升级。第一轮比较玻纤增强尼龙、弹性体包覆、铝合金骨架和局部碳纤维,比较的是冲击、维修、去污和阻燃,而不是密度竞赛。牺牲件必须可识别、可库存、可在十分钟目标内更换。紧固件方向防呆,避免在井口把左件装到右件。电缆应力释放和连接器锁止要能单手确认。这些句子在 CDR 之前都是设计要求,不是已经发生的试验结论。
气动与热不能靠室外悬停数据。管内近壁会改变推力和回流,全照明加计算机加气体泵的热负荷也与空载不同。因此续航目标必须在“标准载荷任务”定义下统计,规格页才允许继续写“目标”而不是删掉该行。机械中心有权否决任何把空载数字写进对外材料的请求。
TEST FIXTURES
没有台架的碰撞故事,只是把风险外包给第一个愿意开门的业主。机械中心必须先拥有可重复的试验家具。
最低台架清单包括:多方向落撞或摆锤、可更换管段(直管、弯头、变径)、可控照度与水雾、气体标气接口、回收滑轨或井口模拟架、以及同步摄像与 IMU 记录。每项试验预先写假设、主指标、失败判据。做不到统计次数的试验,不能升级 S3。
台架也服务课程。学员的毕业件如果不能在同一套夹具上复现,就说明文档失败。对外参观可以看台架,但不能把参观理解成认证。认证是 G6 的实验室与场地方的事。
与工业设计八步的关系是:台架发现的干涉、热和维修问题必须回流到 CAD,而不是用渲染把干涉藏住。变更记录写根因、影响件、验证和签字,否则配置库会在第二周崩溃。机械中心存在的理由,就是让这些回流成为日常,而不是事故后的补救。
CONFIGURATION CONTROL
密闭空间里换错一个笼体版本,可能让旋翼净空和视场同时失效。配置库是机械中心的产品,和零件同等重要。
每一件可更换模块需要:图纸号、材料批次、质量、接口版本、试验状态和禁止搭配表。现场维修包只携带已放行组合。软件版本与机械版本必须互相记录,因为飞控滤波可能依赖特定惯量。报废件打标隔离,避免“还能飞”的口头传统。
供应商第二来源在 P2 之前只做调查,不承诺。过早双源会把未冻结公差复制两遍。检验记录模板现在就写:尺寸、扭矩、绝缘、电芯来源。这些文件日后既服务 G6,也服务不重复资助的费用归集。
工业设计的橙色标识只用于危险、抓取和维护触点,最终品牌 VI 仍待冻结。深灰/黑耐污是作业颜色,不是已经注册的商标表达。任何把概念模型图去声明后当作量产渲染的用法,机械中心都应拒绝出图。